FlashNeRD Divides Contact-Rich Simulation Between Neural and Analytical Models
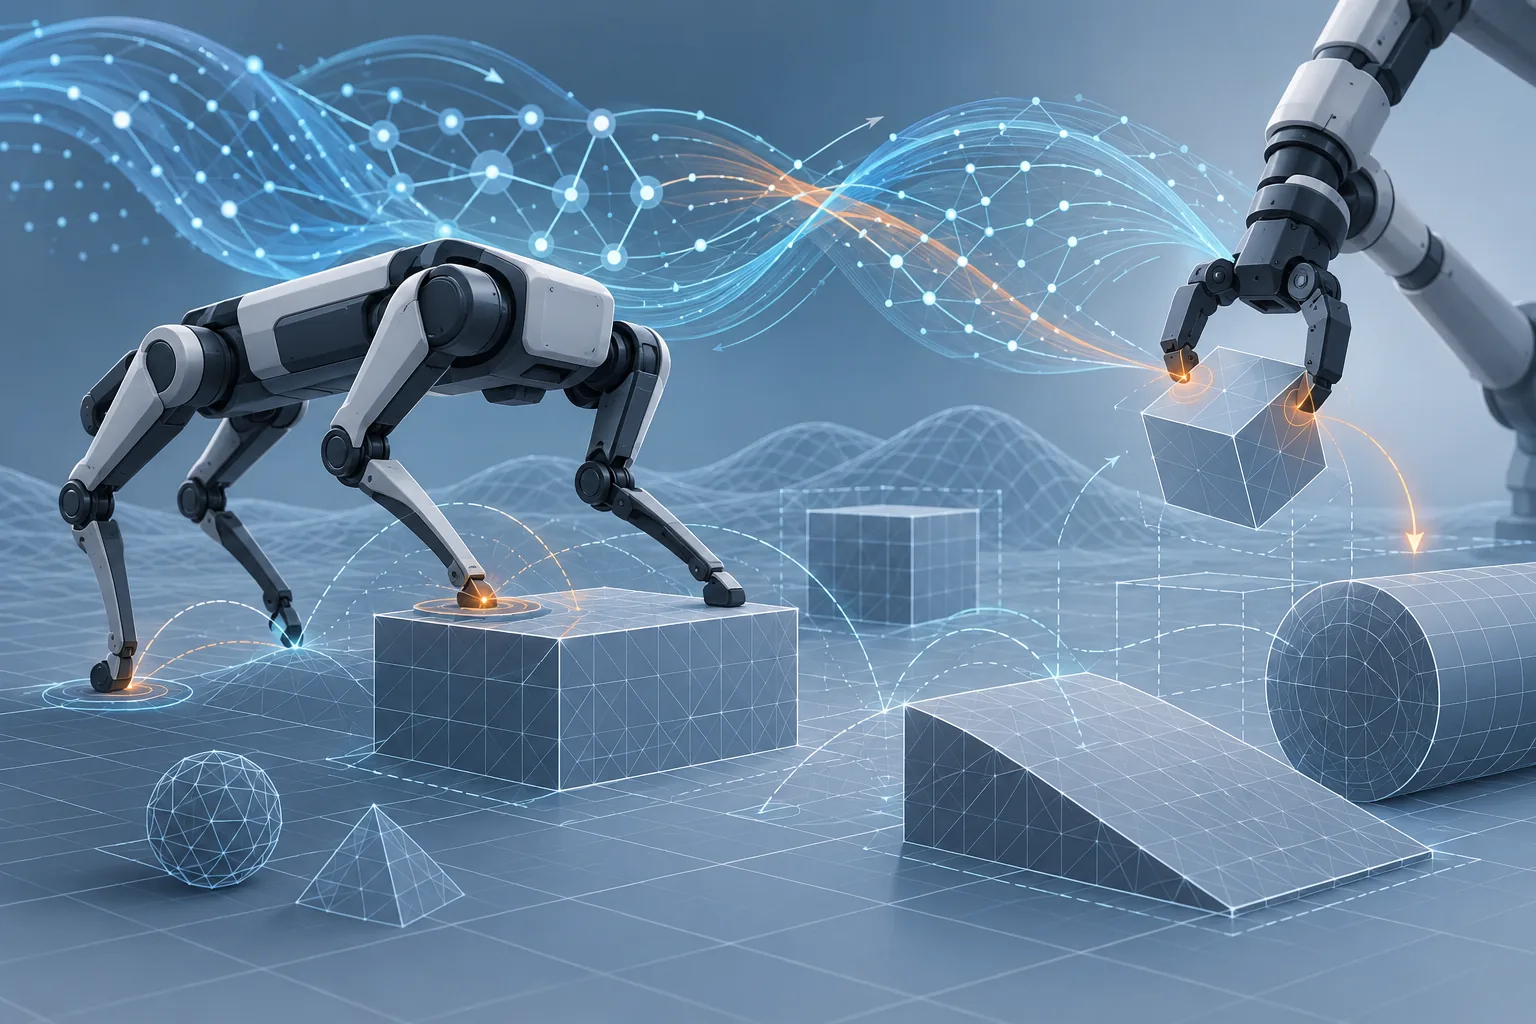
FlashNeRD combines learned robot dynamics with analytical collision detection and two-way coupling to analytically simulated objects. Its authors report faster dynamics, policy learning and planning in simulation, but the available evidence does not establish independent or physical-robot validation.
Written